Os veículos de duas rodas que utilizam sistemas convencionais de controlo de estabilidade precisam de se inclinar para virar, o que torna difícil para as tecnologias de assistência ao ciclista distinguir se este está a virar deliberadamente ou a começar a perder o equilíbrio, correndo o risco de cair. Para superar esta dificuldade, investigadores do Instituto de Tecnologia de Shibaura (SIT), no Japão, criaram um sistema de controlo sensível à intenção do condutor, capaz de diferenciar entre curvas intencionais e instabilidade, ativando o apoio à estabilização apenas quando necessário.
O estudo foi liderado pelo Professor Associado Hiroaki Kuwahara, do Departamento de Maquinaria e Sistemas de Controlo do Instituto de Tecnologia de Shibaura (SIT), no Japão, em colaboração com Shota Tsukase, estudante do segundo ano de mestrado da Escola de Pós-Graduação em Engenharia e Ciências de Sistemas da mesma instituição. A equipa teve como objetivo resolver uma grande limitação dos sistemas convencionais de controlo de estabilidade, que normalmente reagem apenas ao movimento do veículo e podem, por vezes, interferir com as ações pretendidas pelo motociclista. Publicaram a sua investigação a 19 de junho de 2026 na revista IEEE/ASME Transactions on Mechatronics.
«Pensámos que a tecnologia háptica poderia ir além do simples feedback de força e ajudar efetivamente a interpretar a intenção do ciclista», afirmou Kuwahara. «Ao estudar a forma como o ciclista e o veículo interagem, propusemo-nos a conceber um sistema de mobilidade que intervenha apenas quando necessário.»
Uma bicicleta concebida para interpretar a intenção do ciclista
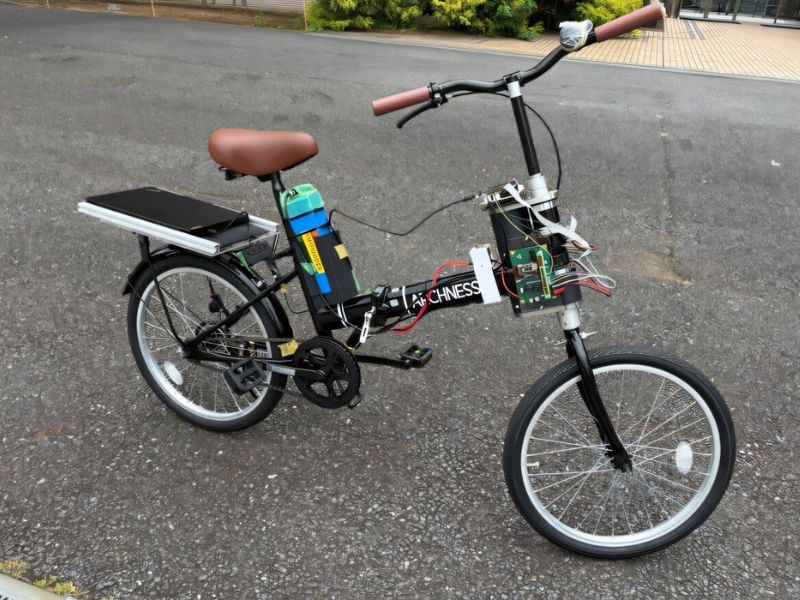
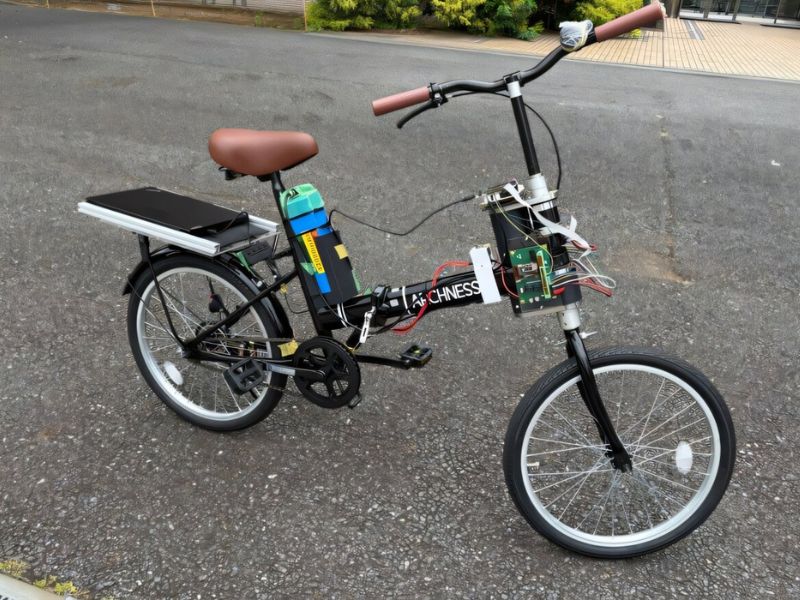
Para o conseguir, os investigadores construíram uma bicicleta com direção por fio, na qual nenhuma ligação mecânica une o guiador à roda dianteira, ao contrário de uma bicicleta tradicional. Em vez disso, a ligação é eletrónica, permitindo que o sistema monitorize os comandos de direção e as interações entre o ciclista e o veículo, preservando ao mesmo tempo a sensação natural de direção através do feedback tátil, que proporciona sensações baseadas na força que refletem a forma como a bicicleta está a responder.
Os investigadores combinaram a plataforma com um sistema baseado em aprendizagem automática que classifica a intenção do ciclista. Este sistema baseia-se numa rede neural de memória de longo prazo (LSTM), um modelo de aprendizagem automática concebido para detetar padrões em dados de séries temporais. Antes do treino, os investigadores aplicaram o agrupamento por K-means, um método de aprendizagem não supervisionada, para agrupar os dados de condução em três categorias: condução em linha reta, curvas e instabilidade.
Utilizando dados recolhidos em experiências de condução, o modelo LSTM avaliou variáveis como o ângulo de direção, a velocidade do veículo, o ângulo de rolamento, a aceleração lateral e o binário de reação. Estas entradas permitiram ao sistema compreender tanto o estado dinâmico da bicicleta como a interação entre o ciclista e a máquina. Ao integrar estes conjuntos de dados, o modelo conseguiu identificar as condições de condução em tempo real.
Distinguir curvas intencionais de problemas de instabilidade
Os resultados mostraram que o sistema foi capaz de classificar de forma fiável diferentes situações de condução e, mais importante ainda, de distinguir curvas deliberadas de movimentos instáveis — apesar de ambas envolverem um comportamento de inclinação semelhante. Esta capacidade é essencial, uma vez que intervir durante uma curva normal pode interferir com o controlo do ciclista, enquanto intervir no momento certo durante uma situação de instabilidade pode ajudar a evitar um acidente.
«Os veículos de duas rodas inclinam-se naturalmente ao fazer curvas, por isso é importante distinguir entre manobras intencionais e condições que possam levar a uma queda», explica Kuwahara. O nosso sistema analisa tanto a dinâmica do veículo como a interação do motociclista para distinguir entre elas e fornece apoio de estabilização apenas quando é verdadeiramente necessário.
Assim que identificava o estado de condução, o sistema de controlo reagia com base na situação. Em casos de manobras deliberadas ou de entrada em curvas, a função de estabilização permanecia desativada, permitindo que o motociclista mantivesse o controlo total. No entanto, quando detetava sinais de instabilidade, o sistema ativava automaticamente a assistência à estabilização para ajudar o motociclista a recuperar o equilíbrio. Os resultados experimentais indicaram que o método conseguia detetar com precisão as condições de condução e fornecer apoio no momento certo, sem afetar o manuseamento natural da moto.
Assistência sem anular o controlo
Os investigadores sugerem que os desenvolvedores poderão, a longo prazo, adaptar a tecnologia para utilização em bicicletas elétricas, motociclos elétricos, sistemas de partilha de bicicletas e veículos de entrega. Pode também oferecer benefícios específicos para idosos e condutores inexperientes, proporcionando maior estabilidade ao mesmo tempo que preserva uma sensação natural de condução.
«O nosso objetivo é ir além da automação tradicional e desenvolver um controlo cooperativo com o ser humano», afirma Kuwahara. «Em vez de substituir o ciclista, o sistema interpreta as suas intenções e intervém apenas quando é detetada instabilidade. Acreditamos que esta abordagem pode ajudar a criar uma mobilidade de próxima geração mais segura e mais fácil de utilizar.»
Em trabalhos futuros, a equipa pretende alargar o sistema para que este possa identificar uma variedade mais ampla de cenários de condução e fatores ambientais, tais como diferentes condições da estrada. Em última análise, esperam criar sistemas inteligentes de assistência ao condutor que cooperem com este, melhorando a segurança e mantendo ao mesmo tempo o controlo total e a manobrabilidade.
Leia o artigo original em: Tech Xpore
Leia mais: O primeiro hotel do mundo com uma equipa totalmente composta por robôs deverá abrir em 2027