Uma máquina que aprendeu observando procedimentos cirúrgicos reais realizou, pela primeira vez, com sucesso, etapas cirúrgicas com uma precisão semelhante à humana. O estudo foi liderado por investigadores da Universidade Johns Hopkins, em Maryland, EUA, com a colaboração de especialistas da Universidade de Stanford, e foi apresentado na Conferência sobre Aprendizagem Robótica, em Munique.
Os resultados bem-sucedidos do modelo de aprendizagem do robô permitem aos especialistas evitar a programação manual de cada movimento individual, melhorar a eficiência operacional e aproximar a cirurgia robótica da autonomia total.
«Dispor deste modelo é notável — bastando fornecer imagens da câmara para que ele determine as ações robóticas necessárias para a cirurgia. Consideramos isto um marco importante rumo a uma nova era na robótica médica», afirmou o autor principal, Axel Krieger.
Aprendizagem por imitação para manipulação cirúrgica
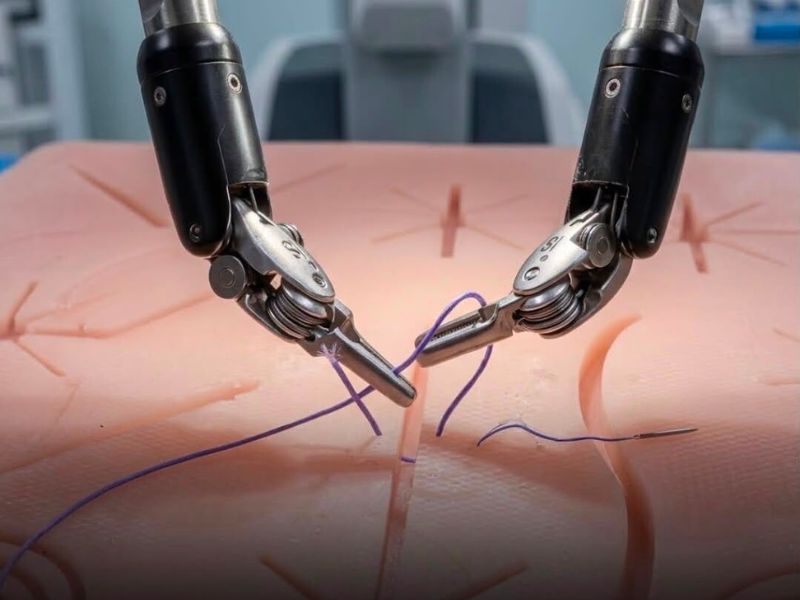
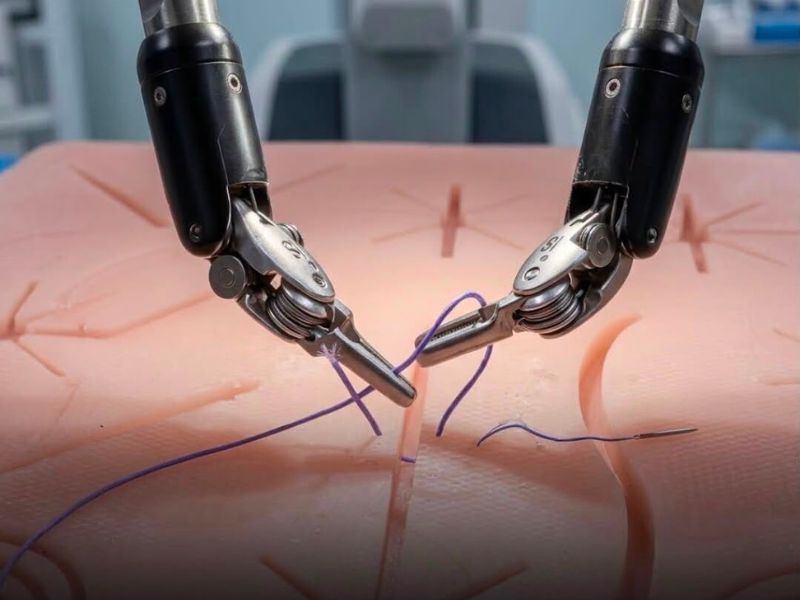
Os investigadores treinaram o robô baseado no Sistema Cirúrgico da Vinci utilizando uma abordagem de aprendizagem por imitação, permitindo-lhe realizar tarefas básicas como manusear uma agulha, levantar tecido e dar pontos. O método combina o treino baseado na imitação com uma estrutura semelhante ao ChatGPT, mas, em vez de processar texto, baseia-se na cinemática para gerar movimentos físicos precisos.
Os investigadores treinaram o sistema utilizando uma vasta coleção de vídeos cirúrgicos captados a partir de procedimentos realizados com protótipos da Vinci em todo o mundo. Com quase 7 000 sistemas da Vinci em utilização a nível global e mais de 50 000 cirurgiões formados na plataforma, o extenso conjunto de dados permitiu que o modelo aprendesse com uma gama diversificada de técnicas cirúrgicas e operações.
Embora o sistema já seja amplamente utilizado e represente um progresso significativo no sentido de procedimentos automatizados, ainda carece de precisão total. O estudo sugere que, para superar esta limitação, poderá ser necessário treinar o modelo para realizar movimentos relativos em vez de movimentos absolutos, que tendem a introduzir mais erros.
«O modelo aprende comportamentos que os programadores nunca programaram explicitamente. Por exemplo, se deixar cair uma agulha, consegue recuperá-la automaticamente e continuar a tarefa — algo que nunca lhe ensinei diretamente a fazer», afirmou Krieger.
A aprendizagem por imitação expande-se para procedimentos cirúrgicos totalmente autónomos
A equipa está agora a aplicar a aprendizagem por imitação não só a ações cirúrgicas simples, mas também a procedimentos completos, com o objetivo de minimizar ou mesmo eliminar a intervenção humana. Anteriormente, a programação de tais sistemas exigia um planeamento extenso e rígido.
«Essa abordagem é muito restritiva. O que é diferente agora é que podemos simplesmente recolher dados de imitação de vários procedimentos e treinar um robô em poucos dias. Isto ajuda a acelerar a autonomia, a reduzir os erros médicos e a melhorar a precisão cirúrgica», acrescentou Krieger.
A instituição e os seus investigadores publicaram um vídeo intitulado «Demonstração de Cirurgia Robótica», que mostra o robô a realizar as tarefas.
Leia o artigo original em: Revista Planeta
Leia mais: Novo gel desenvolvido por cientista regenera o esmalte dentário