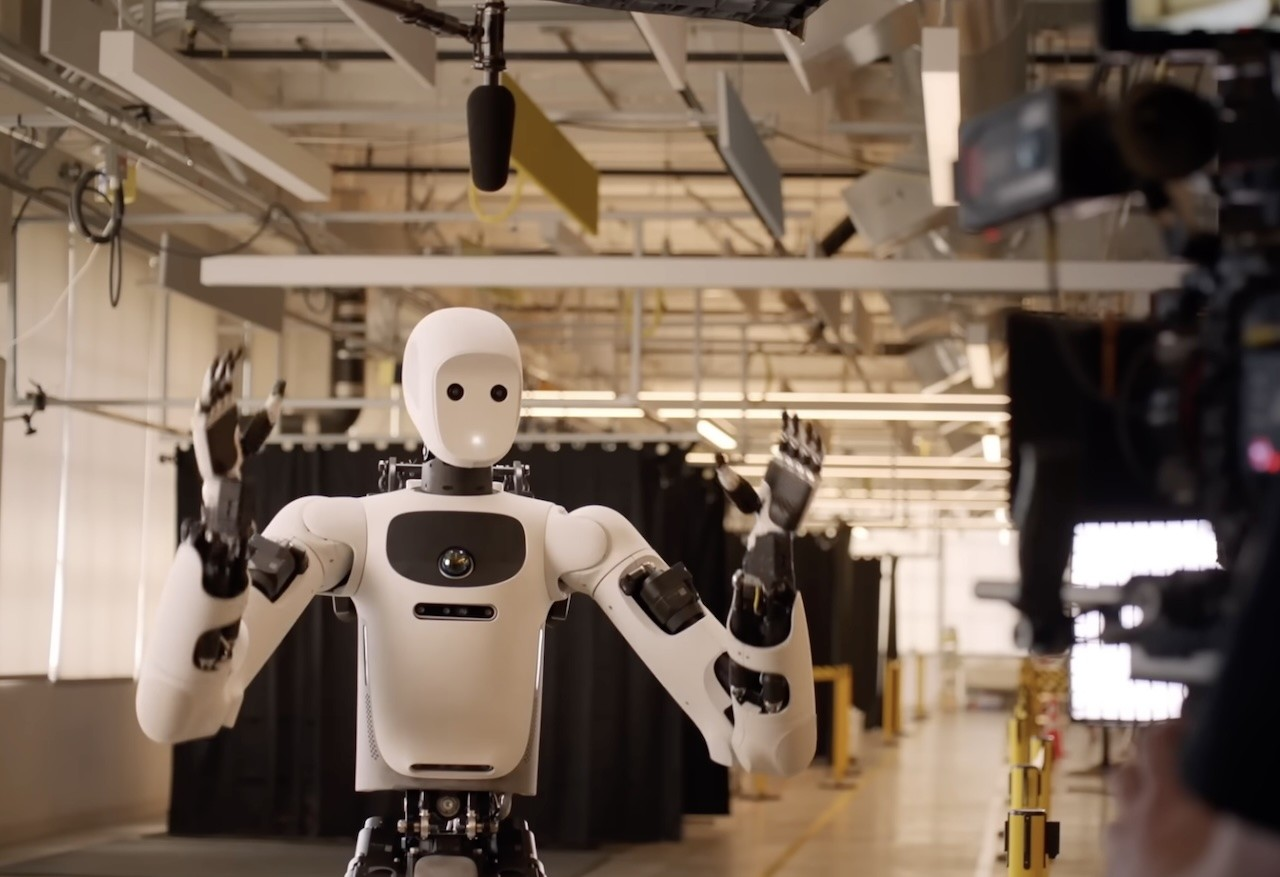
O Gemini Robotics ER 2 é o mais recente projeto da Google DeepMind para tornar os robôs mais capazes, flexíveis e úteis em ambientes do mundo real. O modelo confere aos robôs capacidades avançadas de raciocínio que os podem ajudar a compreender instruções, analisar o ambiente circundante, planear tarefas e responder a mudanças.
Ao contrário de sistemas que se limitam a controlar os movimentos individuais dos robôs, o Gemini Robotics ER 2 centra-se no raciocínio de nível superior. É capaz de dividir tarefas complexas em passos mais pequenos e ajudar diferentes sistemas robóticos a trabalharem em conjunto.
Além disso, o modelo melhora a compreensão de vídeo, a monitorização de tarefas, a utilização de ferramentas e o raciocínio relacionado com a segurança. Estas capacidades fazem parte do esforço mais abrangente da Google DeepMind no sentido de uma IA incorporada, em que a inteligência artificial interage diretamente com o mundo físico.
Como o Gemini Robotics ER 2 ajuda os robôs a pensar
O Gemini Robotics ER 2 funciona como um sistema de raciocínio de alto nível para aplicações robóticas. É capaz de receber instruções e desenvolver um plano para as executar. Um sistema separado pode, em seguida, traduzir esse plano nos movimentos físicos exigidos por um determinado robô.
Esta abordagem cria uma separação importante entre o raciocínio e o controlo físico. Como resultado, os programadores podem potencialmente utilizar o mesmo modelo de raciocínio com diferentes plataformas robóticas.
Por exemplo, um robô pode especializar-se em navegação, enquanto outro se dedica à manipulação física. Em vez de obrigar uma única máquina a executar todas as partes de uma tarefa, os programadores podem combinar as suas capacidades.
O modelo também pode funcionar com ferramentas externas. Os programadores podem ligar funções como navegação, controlo de robôs e outras capacidades especializadas ao sistema de raciocínio. Consequentemente, a IA pode selecionar as ferramentas adequadas enquanto executa uma tarefa.
Outra característica importante envolve a interação contínua. A Google afirma que o Gemini Robotics ER 2 pode funcionar com a API Gemini Live, suportando comunicação de baixa latência. Isto permite que o modelo raciocine enquanto uma tarefa física continua, em vez de tratar cada comando como uma interação completamente separada.
Essa distinção é importante na robótica, porque os ambientes físicos estão em constante mudança. Um objeto pode mover-se, uma pessoa pode entrar no espaço de trabalho ou uma ação anterior pode produzir um resultado inesperado.
Por isso, um robô precisa de mais do que uma sequência fixa de comandos. Precisa de observar o que acontece e ajustar o seu plano quando necessário.
A Google também demonstrou a tecnologia com plataformas robóticas de empresas como a Boston Dynamics e a Apptronik. Estas demonstrações mostram como o modelo poderia coordenar diferentes capacidades, em vez de se limitar a controlar uma única máquina.
O Gemini Robotics ER 2 consegue acompanhar o progresso das tarefas
Os robôs têm frequentemente dificuldade com tarefas longas, porque precisam de compreender não só o que aconteceu, mas também o progresso que alcançaram. O Gemini Robotics ER 2 responde a este desafio através de uma melhor compreensão de vídeo.
Em vez de tratar cada imagem como um evento isolado, o modelo consegue analisar sequências de informação visual. Isto permite-lhe compreender melhor como uma tarefa se desenvolve ao longo do tempo.
A Google testou esta capacidade através da classificação do progresso. A avaliação divide uma tarefa em diferentes intervalos de conclusão, permitindo ao sistema estimar se um robô mal começou, chegou a meio ou está quase a terminar.
Esta capacidade pode revelar-se particularmente útil para tarefas físicas demoradas. Imagine um robô a organizar objetos numa mesa. O sistema precisa de reconhecer quais os objetos que já manuseou e quais os que ainda requerem atenção.
Além disso, o modelo consegue identificar momentos importantes num vídeo. Esta capacidade pode ajudar a determinar quando ocorre um evento significativo durante uma tarefa.
Por exemplo, um robô pode precisar de interromper uma ação assim que uma determinada condição for atingida. Reconhecer esse momento rapidamente pode impedir que a máquina continue a agir desnecessariamente.
A Google apresenta resultados sólidos para estas avaliações baseadas em vídeo. No entanto, esses resultados provêm de testes realizados pela própria empresa. As avaliações independentes continuarão a ser importantes para determinar o grau de fiabilidade do desempenho do sistema em diferentes ambientes.
No entanto, a monitorização contínua das tarefas representa um passo importante no sentido de robôs mais adaptáveis. Em vez de seguirem cegamente uma sequência predefinida, as máquinas podem, cada vez mais, avaliar o que já aconteceu e decidir o que deve acontecer a seguir.
Essa capacidade poderá tornar-se especialmente valiosa em fábricas, laboratórios, armazéns e outros ambientes onde as tarefas envolvem várias etapas.
Diferentes robôs podem trabalhar em conjunto
Outra ideia importante subjacente ao ER 2 da Gemini Robotics envolve a cooperação entre diferentes sistemas robóticos.
Nem todos os robôs têm as mesmas capacidades físicas. Um robô com rodas pode deslocar-se rapidamente por uma instalação, enquanto um robô humanóide pode interagir com objetos concebidos para pessoas. Por sua vez, um braço robótico pode realizar manipulações de elevada precisão.
Por isso, combinar várias máquinas especializadas pode, por vezes, fazer mais sentido do que criar um único robô que faça tudo.
O ER 2 da Gemini Robotics foi concebido para ajudar a coordenar estas diferentes capacidades. Uma camada de raciocínio partilhada consegue compreender o objetivo geral e distribuir as responsabilidades entre os sistemas robóticos.
A Google demonstrou esta abordagem utilizando diferentes plataformas robóticas. A empresa destacou colaborações envolvendo o Apollo 2 da Apptronik e os sistemas Franka, mostrando como máquinas distintas podem contribuir para uma tarefa partilhada.
Este conceito poderá, eventualmente, ter aplicações práticas em ambientes industriais. Por exemplo, um robô poderia transportar um objeto enquanto outro o prepara ou manipula.
Além disso, a coordenação entre robôs poderia reduzir a necessidade de todas as máquinas possuírem as mesmas capacidades de hardware. Em vez disso, cada plataforma poderia especializar-se nas tarefas que executa melhor.
No entanto, a cooperação entre vários robôs também cria novos desafios. As máquinas necessitam de uma comunicação fiável, limites de tarefas bem definidos e informações precisas sobre o que os outros robôs estão a fazer.
Além disso, uma falha numa parte do sistema pode afetar o resto do fluxo de trabalho. Consequentemente, os programadores vão precisar de mecanismos robustos de monitorização e segurança.
As demonstrações são promissoras, mas não devem ser confundidas com equipas de robôs totalmente autónomas e prontas para utilização no dia a dia. A maioria dos exemplos atuais ainda depende de hardware específico, configurações de software e ambientes controlados.
Mesmo assim, o conceito aponta para um futuro interessante. A robótica poderá depender cada vez mais de equipas de máquinas especializadas, em vez de um único robô universal.
A segurança continua a ser uma parte fundamental do sistema
Os robôs que operam junto de pessoas requerem controlos de segurança cuidadosos. Uma máquina que compreenda uma instrução, mas não consiga reconhecer uma pessoa próxima, pode causar problemas graves.
Por essa razão, o Gemini Robotics ER 2 também se concentra no raciocínio relacionado com a segurança.
A Google descreve cenários em que o sistema consegue reconhecer quando uma pessoa entra na área de trabalho de um robô. O robô pode interromper a sua atividade e retomá-la quando as condições voltarem a ser adequadas.
Este tipo de comportamento destaca um princípio importante na IA física: parar pode, por vezes, ser a ação correta.
Um robô não deve seguir cegamente uma instrução quando as circunstâncias mudam. Em vez disso, deve ter em conta o que o rodeia e determinar se é adequado continuar.
O modelo também pode ajudar a supervisionar outros sistemas robóticos. Isto cria outra camada de raciocínio entre uma instrução de tarefa e a ação física.
Por exemplo, um modelo de alto nível poderia determinar o que precisa de acontecer enquanto outro sistema gere o movimento. A camada de raciocínio pode então avaliar se a ação proposta faz sentido no ambiente atual.
No entanto, a segurança continua a ser um problema difícil. Os ambientes do mundo real contêm situações imprevisíveis que os testes de laboratório não conseguem abranger na totalidade.
As pessoas podem mover-se de forma inesperada. Os objetos podem cair. A iluminação pode mudar. Um robô pode deparar-se com um objeto que não estava incluído nas suas instruções originais.
Por conseguinte, um bom desempenho nas demonstrações não garante automaticamente um funcionamento seguro em todos os ambientes.
Os próprios resultados da Google fornecem evidências úteis sobre as capacidades do modelo, mas os testes independentes continuarão a ser essenciais. Os investigadores e programadores terão de examinar como estes sistemas se comportam numa gama muito mais ampla de condições físicas.
À medida que os robôs se tornam mais autónomos, a segurança não pode continuar a ser uma funcionalidade opcional. Tem de fazer parte da arquitetura desde o início.
Quem pode utilizar o Gemini Robotics ER 2?
O Gemini Robotics ER 2 não é um robô de consumo que as pessoas possam simplesmente comprar e ativar em casa. Em vez disso, a Google posiciona-o principalmente como uma plataforma tecnológica para programadores e organizações que trabalham com robótica.
A Google disponibilizou o modelo através do seu ecossistema de programadores, incluindo a API Gemini e o Google AI Studio. A empresa também disponibiliza acesso orientado para empresas através da sua plataforma de IA.
Esta abordagem dá aos programadores a oportunidade de experimentar o raciocínio robótico sem terem de construir um modelo de IA totalmente novo a partir do zero.
Os programadores podem ligar o modelo a ferramentas responsáveis por funções específicas. Estas ferramentas podem incluir controlo de robôs, navegação, perceção ou outras capacidades exigidas por uma aplicação.
A arquitetura também proporciona aos programadores maior flexibilidade. Robôs diferentes podem ter controladores físicos distintos, partilhando, no entanto, uma camada de raciocínio comum.
No entanto, o acesso ao modelo não significa que qualquer pessoa possa criar imediatamente um robô doméstico totalmente autónomo. A robótica física requer hardware adicional, sensores, sistemas de controlo, testes e mecanismos de segurança.
Além disso, os programadores têm de ter em conta as limitações do robô específico que estão a controlar. Um sistema de IA pode compreender como executar uma tarefa, mas o hardware tem de possuir a capacidade física para a concluir.
Por conseguinte, o Gemini Robotics ER 2 deve, neste momento, ser considerado como uma importante plataforma de desenvolvimento, em vez de um produto robótico de consumo acabado.
O seu impacto real tornar-se-á mais claro à medida que mais programadores ligarem o modelo a diferentes plataformas robóticas e publicarem resultados de aplicações práticas.
O que o Gemini Robotics ER 2 ainda precisa de provar
Apesar das suas capacidades, o Gemini Robotics ER 2 ainda enfrenta vários desafios importantes.
O primeiro diz respeito ao desempenho fora de demonstrações controladas. Os ambientes reais são imprevisíveis. Podem surgir objetos em locais inesperados, as pessoas podem circular pelos espaços de trabalho e as condições físicas podem mudar sem aviso prévio.
Consequentemente, o desempenho em laboratório não se traduz necessariamente de forma direta numa operação fiável no mundo real.
O custo também é importante. Um modelo de IA pode ser eficiente do ponto de vista computacional, mas um sistema robótico completo requer hardware, sensores, motores, baterias, equipamento de rede e manutenção.
Outro desafio envolve a fiabilidade ao longo de longos períodos. Um robô que conclui uma demonstração com sucesso uma única vez é muito diferente de uma máquina que executa a mesma tarefa milhares de vezes sem intervenção humana.
As limitações de hardware continuam também a ser importantes. A IA pode criar um plano sofisticado, mas o robô físico continua a precisar de força, precisão, mobilidade e capacidade da bateria suficientes para o executar.
Além disso, os desenvolvedores devem considerar o que acontece quando o modelo se torna incerto. Um sistema seguro precisa de uma forma fiável de parar, pedir assistência ou selecionar uma ação alternativa.
Estes desafios não tornam o Gemini Robotics ER 2 insignificante. Pelo contrário, mostram porque é que a robótica requer cooperação entre a inteligência artificial, a engenharia mecânica, os sistemas de controlo e a investigação em segurança.
A Google está a abordar a vertente da inteligência do problema. Outros investigadores e empresas continuarão a trabalhar nos desafios físicos e de engenharia.
Em última análise, o sucesso da robótica exigirá que todas estas peças funcionem em conjunto.
O que o Gemini Robotics ER 2 significa para o futuro
A ideia mais importante por trás do Gemini Robotics ER 2 não é simplesmente que os robôs se possam mover melhor. Em vez disso, a tecnologia visa ajudar as máquinas a compreender tarefas completas e a raciocinar sobre o que deve acontecer a seguir.
Um robô capaz precisa de compreender instruções, observar o seu ambiente, monitorizar o progresso e adaptar-se quando as circunstâncias mudam. Além disso, poderá ter de coordenar-se com outras máquinas e reconhecer quando é necessária a intervenção humana.
Esta abordagem aproxima a robótica da IA agente. Em vez de responder a comandos isolados, um sistema pode trabalhar no sentido de um objetivo mais abrangente através de várias etapas.
A compreensão de vídeo também desempenha um papel importante. Os ambientes físicos mudam continuamente, pelo que os robôs precisam de processar o que vêem enquanto as tarefas estão a decorrer.
Como resultado, a programação futura de robôs poderá tornar-se menos centrada na definição manual de cada movimento. Em vez disso, os programadores poderão descrever objetivos, fornecer ferramentas e estabelecer limites de segurança.
Esse futuro ainda está a ser desenvolvido. A autonomia física fiável continua a ser muito mais difícil do que a IA digital, porque os erros podem ter consequências no mundo real.
No entanto, o Gemini Robotics ER 2 mostra como a Google DeepMind está a abordar o problema. A empresa está a combinar raciocínio avançado de IA com perceção, utilização de ferramentas, planeamento de tarefas, colaboração e segurança.
Se estas capacidades continuarem a melhorar em testes independentes e implementações no mundo real, os robôs poderão tornar-se mais adaptáveis e úteis em diversos setores.
Por enquanto, o Gemini Robotics ER 2 representa um passo importante rumo a um futuro em que os robôs façam mais do que apenas seguir instruções. Poderão compreender cada vez melhor o que estão a fazer, monitorizar o seu progresso e adaptar-se ao mundo que os rodeia.
Ler o artigo original: The Gadgeteer
Artigo relacionado: A Google está a integrar o Gemini no Android Auto para utilização no automóvel – Scitke – Ciência e Tecnologia